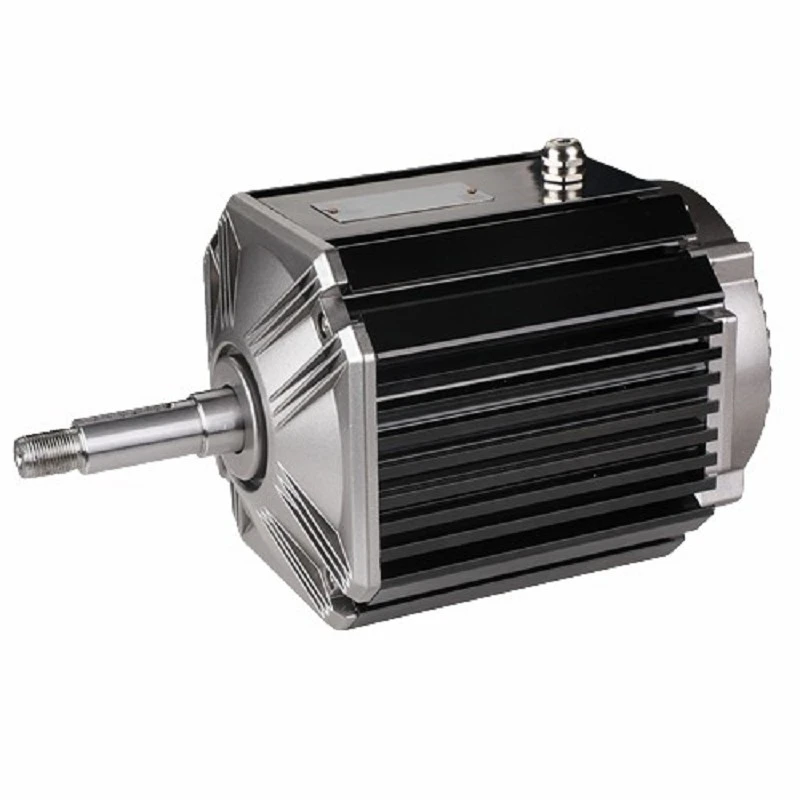
سوال: انڈکشن موٹر اور مستقل مقناطیس ہم وقت ساز موٹر میں کیا فرق ہے؟
A: مستقل مقناطیس موٹر کی موروثی کارکردگی انڈکشن موٹر سے زیادہ ہوتی ہے جو لاگو اور حوصلہ افزائی فیلڈ کے اندرونی وقفے کو ختم کرتی ہے۔ مستقل مقناطیس موٹر لاگو فریکوئنسی کے ساتھ ہم آہنگی سے چلتی ہے - موٹر کو فریکوئنسی ڈرائیو کے ذریعہ مقرر کردہ رفتار سے چلنے کی اجازت دیتا ہے۔
سوال: مستقل مقناطیسی ہم وقت ساز موٹر کیسے کام کرتی ہے؟
A: ایک مستقل مقناطیس موٹر مقناطیسی کشش اور پسپائی کے اصول پر کام کرتی ہے۔ یہ مقناطیسی میدان بنانے کے لیے مستقل میگنےٹ استعمال کرتا ہے جو گردشی حرکت پیدا کرنے کے لیے برقی رو کے ساتھ تعامل کرتا ہے۔ موٹر دو اہم حصوں پر مشتمل ہے: ایک اسٹیٹر اور ایک روٹر۔ سٹیٹر موٹر کا ساکن حصہ ہے جس میں کوائل وائنڈنگز ہوتی ہیں۔ روٹر گھومنے والا حصہ ہے جس میں مستقل میگنےٹ شامل ہیں۔ جب کوئی برقی رو اسٹیٹر میں کنڈلی کی سمت سے بہتا ہے، تو یہ مقناطیسی میدان بناتا ہے۔ یہ مقناطیسی میدان روٹر میں مستقل میگنےٹس کے ذریعہ تیار کردہ مقناطیسی میدان کے ساتھ تعامل کرتا ہے۔ دو مقناطیسی شعبوں کے درمیان تعامل مقناطیس کی واقفیت پر منحصر ہے، کشش یا پسپائی کی قوت کا سبب بنتا ہے۔ یہ قوت روٹر کو گھومنے کا سبب بنتی ہے۔ روٹر کو مسلسل گھومنے کے لیے، سٹیٹر وائنڈنگز میں برقی رو کی سمت کو وقتاً فوقتاً ایک کمیوٹیٹر یا الیکٹرانک سرکٹری کا استعمال کرتے ہوئے تبدیل کیا جاتا ہے۔ موجودہ سمت کا یہ الٹ جانا اس بات کو یقینی بناتا ہے کہ مقناطیسی میدان آپس میں تعامل کرتے رہیں، ایک مسلسل گردشی حرکت پیدا کرتے ہیں۔ مستقل میگنےٹس کا ڈیزائن اور سٹیٹر وائنڈنگز کی ترتیب موٹر کی رفتار، ٹارک اور کارکردگی کا تعین کرتی ہے۔ مستقل مقناطیس موٹرز ان کی اعلی کارکردگی اور وشوسنییتا کی وجہ سے مختلف ایپلی کیشنز جیسے برقی گاڑیاں، صنعتی مشینری اور آلات میں بڑے پیمانے پر استعمال ہوتی ہیں۔
سوال: مستقل مقناطیس ہم وقت ساز جنریٹر کا کیا مقصد ہے؟
A: وہ عام طور پر سٹیم ٹربائنز، گیس ٹربائنز، ریسیپروکیٹنگ انجنوں، اور ہائیڈرو ٹربائنز کی مکینیکل پاور آؤٹ پٹ کو گرڈ کے لیے برقی طاقت میں تبدیل کرنے کے لیے استعمال ہوتے ہیں۔ ونڈ ٹربائنز کے کچھ ڈیزائن بھی اس قسم کے جنریٹر کا استعمال کرتے ہیں۔
سوال: مستقل مقناطیس موٹرز کیوں بہتر ہیں؟
A: توانائی کا کم نقصان: مستقل مقناطیسی موٹریں روایتی موٹروں کے مقابلے میں کم گرمی اور رگڑ پیدا کرتی ہیں، جس کے نتیجے میں آپریشن کے دوران کم سے کم توانائی کا نقصان ہوتا ہے۔ زیادہ طاقت کی کثافت: یہ موٹریں وزن سے زیادہ طاقت کے تناسب پر فخر کرتی ہیں، جس سے وہ چھوٹے فزیکل فٹ پرنٹ کے ساتھ زیادہ پاور آؤٹ پٹ فراہم کر سکتے ہیں۔
سوال: ایک مستقل مقناطیس موٹر AC یا DC ہے؟
A: ایک مستقل مقناطیس موٹر کو AC (الٹرنیٹنگ کرنٹ) یا DC (ڈائریکٹ کرنٹ) پاور ذرائع پر کام کرنے کے لیے ڈیزائن کیا جا سکتا ہے۔ طاقت کے منبع کی قسم مخصوص ڈیزائن اور درخواست کی ضروریات پر منحصر ہے۔ اگر ایک مستقل مقناطیس موٹر کو AC پر چلانے کے لیے ڈیزائن کیا گیا ہے، تو اس میں عام طور پر اضافی اجزاء شامل ہوتے ہیں جیسے کہ رییکٹیفائر یا ایک انورٹر AC پاور کو موٹر کو سپلائی کرنے سے پہلے DC میں تبدیل کرنے کے لیے۔ یہ تبدیلی مستقل میگنےٹس کو ایک مقررہ مقناطیسی میدان بنانے کی اجازت دیتی ہے، جب کہ وائنڈنگز میں موجود AC ایک گھومنے والا مقناطیسی میدان پیدا کرتا ہے جو موٹر کے کام کرنے کے لیے ضروری ہے۔ دوسری طرف، اگر ایک مستقل مقناطیس موٹر ڈی سی پر کام کرنے کے لیے بنائی گئی ہے، تو اسے بجلی کی تبدیلی کے لیے کسی اضافی اجزاء کی ضرورت نہیں ہے۔ گردشی حرکت پیدا کرنے کے لیے مستقل میگنےٹس کے ذریعے بنائے گئے مقررہ مقناطیسی میدان کے ساتھ تعامل کرتے ہوئے، براہ راست کرنٹ اسٹیٹر وائنڈنگز سے براہ راست بہتا ہے۔ بالآخر، AC یا DC آپریشن کے لیے مستقل مقناطیس موٹر ڈیزائن کرنے کا فیصلہ پاور سورس کی دستیابی، درخواست کی ضروریات، اور کارکردگی کے تحفظات جیسے عوامل پر منحصر ہے۔
سوال: آپ مستقل مقناطیسی ہم وقت ساز موٹر کو کیسے کنٹرول کرتے ہیں؟
A: ایک مستقل مقناطیس ہم وقت ساز موٹر (PMSM) کو مختلف تکنیکوں جیسے فیلڈ اورینٹڈ کنٹرول (FOC)، پلس وِڈتھ ماڈیولیشن (PWM)، سینسر لیس کنٹرول، ڈائریکٹ ٹارک کنٹرول (DTC) اور کرنٹ کنٹرول کے ذریعے کنٹرول کیا جا سکتا ہے۔ FOC موٹر کے مقناطیسی میدان کو ٹارک پیدا کرنے والے اور مقناطیسی اجزاء میں جوڑتا ہے، جس سے آزادانہ کنٹرول ہوتا ہے۔ PWM لہر کی شکل میں دالوں کی چوڑائی کو مختلف کرکے موٹر پر لاگو وولٹیج کو ایڈجسٹ کرتا ہے۔ سینسر لیس کنٹرول برقی خصوصیات کی بنیاد پر روٹر کی پوزیشن کا تخمینہ لگاتا ہے۔ DTC موٹر پیرامیٹرز کی قطعی معلومات کے بغیر ٹارک اور فلوکس کو براہ راست کنٹرول کرتا ہے۔ موجودہ کنٹرول موٹر کرنٹ کو کنٹرول کرتا ہے۔ کنٹرول کی یہ تکنیکیں درست کنٹرول کے لیے سینسرز کے ان پٹ کے ساتھ مائیکرو کنٹرولرز یا DSPs کا استعمال کرتے ہوئے لاگو کی جاتی ہیں۔
سوال: کیا تمام مستقل مقناطیس موٹرز ہم آہنگ ہیں؟
A: نہیں، تمام مستقل مقناطیس موٹرز ہم وقت ساز نہیں ہیں۔ مستقل مقناطیس موٹرز کی دو اہم اقسام ہیں: مستقل مقناطیس ہم وقت ساز موٹرز (PMSM): ان موٹروں میں مستقل مقناطیس کے ساتھ ایک روٹر ہوتا ہے جو ایک مستقل مقناطیسی میدان بناتا ہے۔ سٹیٹر وائنڈنگز ایک گھومتی ہوئی مقناطیسی فیلڈ تیار کرتی ہیں جو روٹر کے مقناطیسی میدان کے ساتھ ہم آہنگ ہوتی ہے، اس لیے اس کا نام "مطابقت پذیر" ہے۔ PMSMs عام طور پر ایسی ایپلی کیشنز میں استعمال ہوتے ہیں جن میں رفتار اور ٹارک کے درست کنٹرول کی ضرورت ہوتی ہے۔ پرمننٹ میگنیٹ برش لیس ڈی سی موٹرز (بی ایل ڈی سی): ان موٹروں میں مستقل میگنےٹ کے ساتھ ایک روٹر بھی ہوتا ہے، لیکن اسٹیٹر وائنڈنگز عام طور پر روٹر کے بجائے موٹر ہاؤسنگ پر واقع ہوتی ہیں۔ سٹیٹر وائنڈنگز ایک مقناطیسی میدان بناتی ہیں جو روٹر کے مستقل میگنےٹس کے ساتھ تعامل کرتی ہے، جس کے نتیجے میں روٹر کی گردش ہوتی ہے۔ BLDC موٹرز عام طور پر ایسی ایپلی کیشنز میں استعمال ہوتی ہیں جہاں اعلی کارکردگی اور کمپیکٹ سائز کی ضرورت ہوتی ہے۔ جب کہ دونوں قسم کی موٹریں مستقل میگنےٹ استعمال کرتی ہیں، اہم فرق یہ ہے کہ اسٹیٹر وائنڈنگز روٹر کے مقناطیسی میدان کے ساتھ کس طرح تعامل کرتی ہیں۔ PMSMs گھومنے والے مقناطیسی میدان اور روٹر کے مقناطیسی میدان کے درمیان ہم آہنگی کا رشتہ رکھتے ہیں، جبکہ BLDC موٹرز گردش پیدا کرنے کے لیے اسٹیٹر اور روٹر میگنےٹ کے درمیان تعامل پر انحصار کرتی ہیں۔
سوال: کیا مستقل مقناطیس موٹر بجلی پیدا کر سکتی ہے؟
A: جی ہاں، ایک مستقل مقناطیس موٹر جنریٹر کے طور پر بھی کام کر سکتی ہے اور بجلی پیدا کر سکتی ہے۔ اس قابلیت کو دوبارہ پیدا کرنے یا دوبارہ پیدا کرنے والی بریک کے نام سے جانا جاتا ہے۔ جب ایک مستقل مقناطیس موٹر کے روٹر پر مکینیکل قوت کا اطلاق ہوتا ہے، تو یہ روٹر کو گھومنے کا سبب بنتا ہے، جس کے نتیجے میں سٹیٹر وائنڈنگز میں برقی رو پیدا ہوتا ہے۔ اس کرنٹ کو استعمال کیا جا سکتا ہے اور اسے برقی طاقت کے طور پر استعمال کیا جا سکتا ہے۔ برقی گاڑیوں جیسی ایپلی کیشنز میں، جہاں موٹر گاڑی کو چلانے کے لیے استعمال کی جاتی ہے، چلتی گاڑی کی حرکی توانائی کو دوبارہ برقی توانائی میں تبدیل کرنے کے لیے دوبارہ تخلیقی بریک کا استعمال کیا جاتا ہے۔ جب بریک لگائی جاتی ہے، تو موٹر ایک جنریٹر کے طور پر کام کرتی ہے، گاڑی کی حرکی توانائی کو برقی توانائی میں تبدیل کرتی ہے، جسے پھر بیٹری میں محفوظ کیا جاتا ہے یا پھر بجلی کے گرڈ میں کھلایا جاتا ہے۔ اسی طرح، قابل تجدید توانائی کے نظام جیسے ونڈ ٹربائنز میں، مستقل مقناطیس موٹریں عام طور پر جنریٹر کے طور پر استعمال ہوتی ہیں۔ ونڈ ٹربائن بلیڈ کی گردشی حرکت موٹر کے روٹر کو چلاتی ہے، بجلی پیدا کرتی ہے جو گرڈ کو فراہم کی جا سکتی ہے یا بعد میں استعمال کے لیے ذخیرہ کی جا سکتی ہے۔
سوال: کون سے آلات مستقل مقناطیس موٹرز استعمال کرتے ہیں؟
A: PMDC موٹرز الیکٹرک ٹوتھ برش، پورٹیبل ویکیوم کلینرز، اور فوڈ مکسرز میں استعمال ہوتی ہیں۔ پورٹیبل الیکٹرک ٹول میں استعمال کیا جاتا ہے جیسے ڈرلنگ مشینیں، ہیج ٹرمرز وغیرہ۔
سوال: کیا مستقل مقناطیسی ہم وقت ساز موٹر خود شروع ہو رہی ہے؟
A: نہیں، مستقل مقناطیس ہم وقت ساز موٹرز (PMSMs) خود سے شروع نہیں ہوتی ہیں۔ اس کی وجہ یہ ہے کہ PMSMs کو torque پیدا کرنے اور گھومنا شروع کرنے کے لیے روٹر پر مستقل میگنےٹس کے ساتھ تعامل کرنے کے لیے اسٹیٹر میں گھومنے والے مقناطیسی میدان کی ضرورت ہوتی ہے۔ PMSM کو شروع کرنے کے لیے، ابتدائی طور پر سٹیٹر میں گھومنے والی مقناطیسی فیلڈ بنانے کے لیے ایک بیرونی قوت یا آلہ، جیسے ایک الگ موٹر یا ایک الیکٹرانک کنٹرولر کی ضرورت ہوتی ہے۔ ایک بار جب موٹر گھومنے لگتی ہے، تو یہ گھومنے والے مقناطیسی میدان کے ساتھ ہم آہنگی برقرار رکھ سکتی ہے اور خود چلتی رہتی ہے۔ یہ فطری طور پر خود شروع ہونے والی انڈکشن موٹرز کے برعکس ہے۔ انڈکشن موٹرز گھومنے والی مقناطیسی فیلڈ بنانے کے لیے اسٹیٹر وائنڈنگز میں برقی مقناطیسی انڈکشن پر انحصار کرتی ہیں، جس سے وہ گردش شروع کرنے کے لیے کسی بیرونی قوت یا ڈیوائس کی ضرورت کے بغیر شروع اور چلانے کی اجازت دیتی ہیں۔ لہذا، اگر مستقل مقناطیسی ہم وقت ساز موٹر کو شروع کرنے کی ضرورت ہے، تو اسے آزادانہ طور پر کام کرنے سے پہلے ابتدائی گھومنے والی مقناطیسی فیلڈ بنانے کے لیے بیرونی ذرائع کی ضرورت ہوتی ہے۔
سوال: کیا مستقل مقناطیس موٹر برش لیس موٹر ہے؟
A: مستقل مقناطیس ہم وقت ساز موٹر (PMSM) مستقل مقناطیس ہم وقت ساز موٹر کی طرف بڑھتے ہوئے، اسے برش لیس DC موٹر کے AC ہم منصب کے طور پر دیکھا جا سکتا ہے۔ پی ایم ایس ایم میں روٹر کے طور پر ایک مستقل مقناطیس اور اس پر کوائل کے زخم کے ساتھ ایک اسٹیٹر بھی شامل ہے۔ PMSM موٹر کی ورکنگ بھی کافی حد تک BLDC موٹر سے ملتی جلتی ہے۔
سوال: مستقل مقناطیس موٹر کی مثال کیا ہے؟
A: ایک عام چھوٹی ڈی سی موٹر، جیسے کہ آٹوموبائل کے پنکھوں میں استعمال ہوتی ہے، میں فیرائٹ مستقل مقناطیس مواد سے بنے دو کھمبے ہوتے ہیں۔ جب زیادہ ٹارک کی ضرورت ہوتی ہے، جیسا کہ، مثال کے طور پر، آٹوموبائل کی سٹارٹر موٹر میں، مضبوط میگنےٹ جیسے کہ نیوڈیمیم-آئرن-بوران استعمال کیے جا سکتے ہیں۔
سوال: کیا آپ مطابقت پذیر موٹر کو ریورس کرسکتے ہیں؟
A: ایک قطبی سوئچ کا استعمال کرتے ہوئے الیکٹرک طریقے سے ریورس آپریشن حاصل کیا جا سکتا ہے۔ 2 کنڈلیوں کے ساتھ الٹ جانے والی ہم آہنگی والی موٹروں پر ایک کپیسیٹر استعمال کیا جاتا ہے تاکہ 2 کنڈلیوں کے درمیان 90 ڈگری کا الیکٹریکل ڈیفاسنگ پیدا ہو۔ یہ ایک سرکلر گھومنے والا مقناطیسی میدان بناتا ہے۔
سوال: کیا ہم وقت ساز موٹر کو جنریٹر کے طور پر استعمال کیا جا سکتا ہے؟
A: جی ہاں، ایک ہم وقت ساز موٹر کو جنریٹر کے طور پر استعمال کیا جا سکتا ہے۔ ہم وقت ساز جنریٹرز بڑے پیمانے پر مختلف ایپلی کیشنز میں استعمال ہوتے ہیں، بشمول پاور پلانٹس، ونڈ ٹربائنز، اور ہائیڈرو الیکٹرک سہولیات۔ ہم وقت ساز موٹر کو جنریٹر کے طور پر استعمال کرنے کے لیے، روٹر کسی بیرونی ذریعہ سے چلایا جاتا ہے، جیسے کہ پرائم موور (مثلاً، سٹیم ٹربائن یا ڈیزل انجن) یا کوئی اور برقی موٹر۔ جیسے ہی روٹر موڑتا ہے، یہ ایک گھومتا ہوا مقناطیسی میدان بناتا ہے جو اسٹیٹر وائنڈنگز کے ساتھ تعامل کرتا ہے، ان میں وولٹیج پیدا کرتا ہے۔ آؤٹ پٹ وولٹیج اور پیدا ہونے والی طاقت کی فریکوئنسی روٹر کی رفتار پر منحصر ہے۔ ہم وقت ساز جنریٹرز کو ایک مخصوص ہم وقت ساز رفتار سے کام کرنے کے لیے ڈیزائن کیا گیا ہے، جس کا تعین کھمبوں کی تعداد اور نظام کی فریکوئنسی سے ہوتا ہے۔ پرائم موور یا ڈرائیونگ موٹر کی رفتار کو کنٹرول کر کے جنریٹر کی آؤٹ پٹ وولٹیج اور فریکوئنسی کو کنٹرول کیا جا سکتا ہے۔ ہم وقت ساز جنریٹرز کے کئی فوائد ہیں، بشمول اعلی کارکردگی، اچھی وولٹیج ریگولیشن، اور ری ایکٹیو پاور سپورٹ فراہم کرنے کی صلاحیت۔ تاہم، انہیں ابتدائی طور پر روٹر کی گردش شروع کرنے اور برقی گرڈ کے ساتھ ہم آہنگ کرنے کے لیے ایک الگ پاور سورس کی ضرورت ہوتی ہے۔
س: ہم وقت ساز موٹر کا آر پی ایم کیا ہے؟
A: AC موٹر کی ہم وقت ساز رفتار کا تعین سورس کی فریکوئنسی اور کھمبوں کی تعداد سے ہوتا ہے۔ RPM کا حساب تعدد اوقات 60 کو ضرب دے کر اور قطبوں کے جوڑوں کی تعداد سے تقسیم کر کے لگایا جاتا ہے۔
سوال: کیا تمام ڈی سی موٹرز مستقل میگنےٹ استعمال کرتی ہیں؟
A: نہیں، تمام ڈی سی موٹرز مستقل میگنےٹ استعمال نہیں کرتی ہیں۔ ڈی سی موٹرز کی دو اہم اقسام ہیں: برش اور برش لیس۔ برشڈ ڈی سی موٹرز میں مستقل میگنےٹ کے ساتھ ایک روٹر ہوتا ہے، جو آپریشن کے لیے درکار مقناطیسی فیلڈ فراہم کرتا ہے۔ سٹیٹر میں الیکٹرو میگنیٹس ہوتے ہیں جو ایک کمیوٹیٹر اور برش سے جڑے ہوتے ہیں۔ جیسے جیسے روٹر گھومتا ہے، برش کمیوٹر کے مختلف حصوں سے رابطہ کرتے ہیں، برقی مقناطیس میں کرنٹ کی سمت بدلتے ہیں اور روٹر گھومتا رہتا ہے۔ دوسری طرف، برش لیس ڈی سی موٹرز (BLDC) میں برش یا کمیوٹر نہیں ہوتا ہے۔ اس کے بجائے، وہ برقی مقناطیس کے ساتھ ایک سٹیشنری سٹیٹر اور مستقل میگنےٹ کے ساتھ روٹر استعمال کرتے ہیں۔ سٹیٹر وائنڈنگز سے پیدا ہونے والا برقی مقناطیسی میدان روٹر پر مستقل میگنےٹس کے مقناطیسی میدان کے ساتھ تعامل کرتا ہے، جس کی وجہ سے روٹر گھومتا ہے۔ BLDC موٹرز عام طور پر الیکٹرونک کنٹرولرز پر انحصار کرتی ہیں تاکہ اسٹیٹر وائنڈنگز میں موجودہ بہاؤ کو درست وقت پر اور گردش کو برقرار رکھنے کے لیے ترتیب دیں۔ جب کہ برش شدہ ڈی سی موٹرز ہمیشہ مستقل میگنےٹ استعمال کرتی ہیں، برش کے بغیر ڈی سی موٹرز روٹر پر مستقل میگنےٹ یا برقی مقناطیس استعمال کر سکتی ہیں۔ روٹر پر مستقل میگنےٹ والی موٹروں کو اکثر "مستقل مقناطیس ہم وقت ساز موٹرز" (PMSM) یا "مستقل مقناطیس برش لیس DC موٹرز" (PMBLDC) کہا جاتا ہے۔
سوال: آپ ہم وقت ساز موٹر کی رفتار کو کیسے کنٹرول کرتے ہیں؟
A: ہم وقت ساز موٹروں میں عام طور پر کھمبوں کی ایک مقررہ تعداد ہوتی ہے، اس لیے کھمبوں کی تعداد کو مختلف کر کے موٹر کی رفتار کو کنٹرول کرنا غیر عملی ہو سکتا ہے۔ اس کے بجائے، ان دو طریقوں میں سے کسی کا استعمال کرتے ہوئے AC سپلائی فریکوئنسی کو تبدیل کرکے رفتار کنٹرول حاصل کیا جا سکتا ہے: اوپن لوپ کنٹرول کا طریقہ۔ بند لوپ کنٹرول کا طریقہ۔
س: ڈمی کے لئے ہم وقت ساز موٹر کیا ہے؟
A: ایک ہم وقت ساز موٹر وہ ہوتی ہے جس میں روٹر عام طور پر اسی رفتار سے گھومتا ہے جتنی مشین میں گھومنے والی فیلڈ۔ سٹیٹر ایک انڈکشن مشین کی طرح ہے جس میں وائنڈنگز کے ساتھ ایک بیلناکار لوہے کے فریم پر مشتمل ہوتا ہے، عام طور پر تین فیز ہوتا ہے، جو اندرونی علاقے کے ارد گرد سلاٹ میں واقع ہوتا ہے۔
سوال: میں اپنی ہم وقت ساز رفتار کو کیسے بڑھا سکتا ہوں؟
A: ہم وقت ساز موٹر کی رفتار کو AC پاور سپلائی کی فریکوئنسی کو ایڈجسٹ کرکے تبدیل کیا جا سکتا ہے جو موٹر چلا رہی ہے۔ تعدد کو تبدیل کرکے، موٹر کی رفتار کو کنٹرول کیا جا سکتا ہے.
سوال: آپ مستقل مقناطیس موٹر کی شناخت کیسے کرتے ہیں؟
A: مستقل مقناطیس موٹر کی شناخت کے کئی طریقے ہیں: ظاہری شکل: مستقل مقناطیس موٹروں میں عام طور پر ایک بیلناکار یا ڈسک کی شکل کا روٹر ہوتا ہے جس کی سطح پر یکساں فاصلہ والے مقناطیس ہوتے ہیں۔ یہ میگنےٹ عام طور پر نیوڈیمیم، سماریئم کوبالٹ یا فیرائٹ جیسے مواد سے بنے ہوتے ہیں۔ اتیجیت وائنڈنگز کی کمی: کچھ دوسری قسم کی موٹروں کے برعکس، مستقل مقناطیس موٹروں میں مقناطیسی میدان پیدا کرنے کے لیے جوش و خروش یا برش نہیں ہوتے ہیں۔ روٹر پر میگنےٹ آپریشن کے لیے درکار مقناطیسی میدان فراہم کرتے ہیں۔ ہائی ٹارک سے جڑتا تناسب: مستقل مقناطیس موٹروں میں عام طور پر ٹارک سے جڑتا کا تناسب زیادہ ہوتا ہے، یعنی وہ اپنے سائز اور وزن کے لیے خاصی مقدار میں ٹارک فراہم کر سکتے ہیں۔ یہ مستقل میگنےٹ کے ذریعہ تیار کردہ مضبوط مقناطیسی میدان کی وجہ سے ہے۔ کارکردگی: مستقل مقناطیسی موٹریں بہت زیادہ کارآمد ہوتی ہیں کیونکہ وہ دوسری قسم کی موٹروں میں پائے جانے والے توانائی استعمال کرنے والے حوصلہ افزائی کے نظام کی ضرورت کو ختم کرتی ہیں۔ مقناطیس کی کشش: اگر آپ مقناطیس کو موٹر کے قریب لاتے ہیں، تو اندر موجود مستقل میگنےٹ دونوں کے درمیان قابل توجہ کشش کا باعث بنیں گے۔ یہ موٹر میں مستقل میگنےٹ کی موجودگی کی نشاندہی کرتا ہے۔